手是最难的部分:特斯拉如何用平面设备制造指尖传感器
特斯拉专利US 2026/0310299 A1用「平面印刷+热成型」的模内电子路线,为Optimus指尖造出既贴合曲面又机械稳定的触觉传感器,正面回应电话会点名

一项新的特斯拉专利申请 US 2026/0310299 A1 展示了如何通过平面印刷和热成型工艺,为机器人指尖制造曲面触觉传感器
特斯拉 2026 年第三季度更新在第 6 页用一句话概括了这件事:“Optimus 已在弗里蒙特的高量产线上开始生产”。但在随后的财报电话会议上,话题转向了仍然困难的部分。Konstantinos Laskaris(特斯拉 Optimus 工程)称手部是最具挑战性的硬件领域之一(Motley Fool 文字记录)。Elon Musk 进一步缩小了范围:主要是手部,而且“尤其是手指”(EVwire 文字记录)。人类指尖柔软、弯曲且布满传感器,而且人体能够自我修复。机器人的身体则不能(EVwire 文字记录),因此机器人的指尖必须自行承受一切。指尖是圆的,所以覆盖其上的传感器也必须是圆的。如何在工厂里制造出这样的东西?
同月公布的一项特斯拉专利申请描述了方法。其标题以“可扩展制造方法”结尾。说明书称,构成触觉传感器(一种贴合曲面的触觉传感器)的层叠结构可以成型为机器人手掌或手指的几何形状,并可作为人形机器人的触觉“皮肤”[0035]。特斯拉的人形机器人是 Optimus,因此这种传感器可能适用于其指尖。我在早前的一篇文章中介绍了这两条制造路线,而本文则结合电话会议上的说法来解读它们。
简要版
- 特斯拉怎么说。 手是最难的部分,手指尤其难。在电话会上,马斯克表示,那只手里的传感器必须能经受反复动作的考验。
- 申请怎么描述。 先制作各层并叠合(权利要求 1),再在模具中通过热成型对叠层进行成型(权利要求 9),即加热塑料至软化并压入模具。标题称这些为“可规模化制造方法”。按这条路线,片材从平面开始 [0047] [0052],因此叠层是在平面片材设备上构建的。
- 两者的交汇点。 说明书指出了同样的矛盾。现有柔性触觉传感器缺乏机械稳定性 [0032],而目标是具有机械稳定性的曲面传感器 [0033]。保护层在传感器保持柔顺性(受压时让位的能力)的同时防止磨损 [0045]。申请描述了各层。而反复使用的数据,正是电话会未予透露的。
这是一份已公开的申请(A1),审查仍在进行中。
1. 财报电话会议透露的信息并不乐观
公司文件将两件事并列陈述。Optimus 已在特斯拉的大批量产线上投产,特斯拉将继续对“硬件和制造工艺”进行迭代,同时表示已证明当前工艺适合商业化产品(2026 年第三季度更新,第 6 页)。也就是说,产线已在运转,但设计尚未冻结。在电话会议上,埃隆·马斯克表示,达到每周 2 万台的产能速度很可能至少需要一年,或许还要更久一些(Motley Fool 文字记录)。他说,原因是部分设计仍在变动(EVwire 文字记录)。电话会议点名的部分是手。Konstantinos Laskaris 表示,手比运动系统的执行器更复杂,并提到团队仍在开发定制齿轮(Motley Fool 文字记录)。
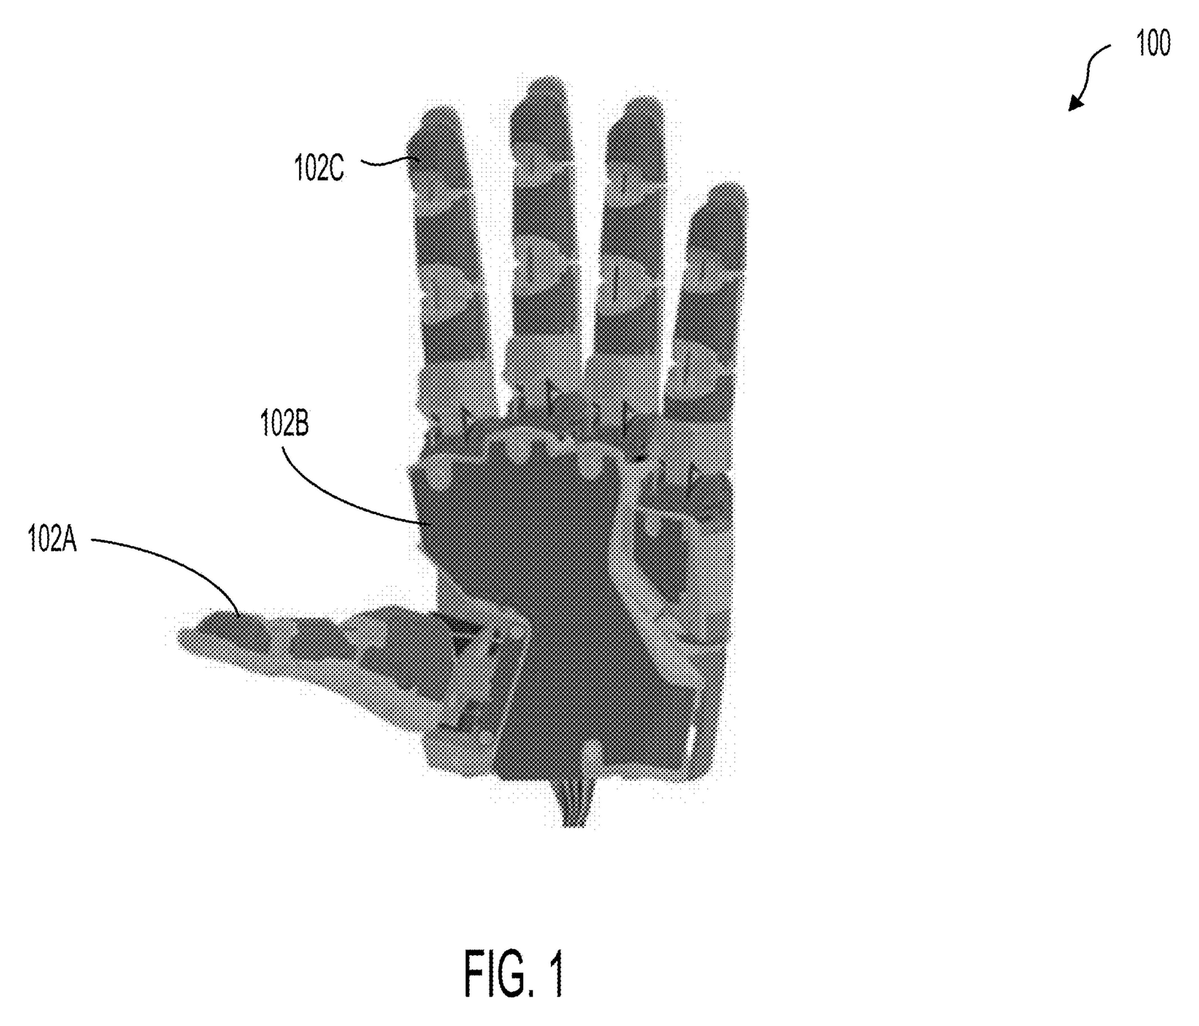
马斯克用一句话概括了手所需的条件:“要造出一只……在反复动作时不会损坏传感器的手很难”(Motley Fool 文字记录)。这同时提出了三项要求。手必须柔软,不能磨损,其传感器必须在反复使用中保持完好。该申请的图 1 展示了一只机械手(100),其以下表面设有触觉传感器:一个沿拇指布置(102A),一个横跨手掌(102B),一个位于食指(102C)[0039] [0040]。拇指传感器贴合拇指形状,手掌传感器覆盖手掌的大部分区域,从而感知整个手掌上的触碰 [0039]。同类传感器可以加装在手的任何部位 [0040]。电话会议标记为困难的部分——手——正是该申请附图所适配的部分:按手部曲线成形的 3D 触觉传感器 [0016] [0039]。
2. 同一问题,以说明书中的表述
申请的背景部分指出了两个问题[0032]。现有的触觉传感器是扁平且刚性的,因此无法贴合曲面,也无法安装在机械手上。现有的柔性传感器“缺乏机械稳定性”。因此,所陈述的目标是一种摆脱扁平、刚性形状、同时仍具备机器人所需机械稳定性的传感器[0033]。征集要求提出了一种柔软且耐久的手,而说明书将自身的一对目标——柔软但机械稳定——作为其目的,因此这两组表述可以并排对照。
| 征集所述 | 说明书所描述 | 段落 |
|---|---|---|
| 人类手指“柔软有弹性”,皮肤中布有许多传感器,因此机器人手必须匹配这种柔顺性(Elon Musk,EVwire文字记录) | 传感器可以置于柔软背衬材料上,例如泡沫、热塑性弹性体或硅胶,其安装方式使其保持柔顺性(在压力下形变的能力) | [0038] |
| 手必须经受住“磨损”(财报电话会议) | 一层或多层保护层覆盖在传感器上,将其与环境因素、机械磨损和冲击隔离开 | [0038] |
| 能经受反复动作的传感器(Elon Musk,Motley Fool文字记录) | 保护层是湿气、灰尘和机械磨损的屏障,这些是可能影响传感器工作方式的外部因素 | [0045] |
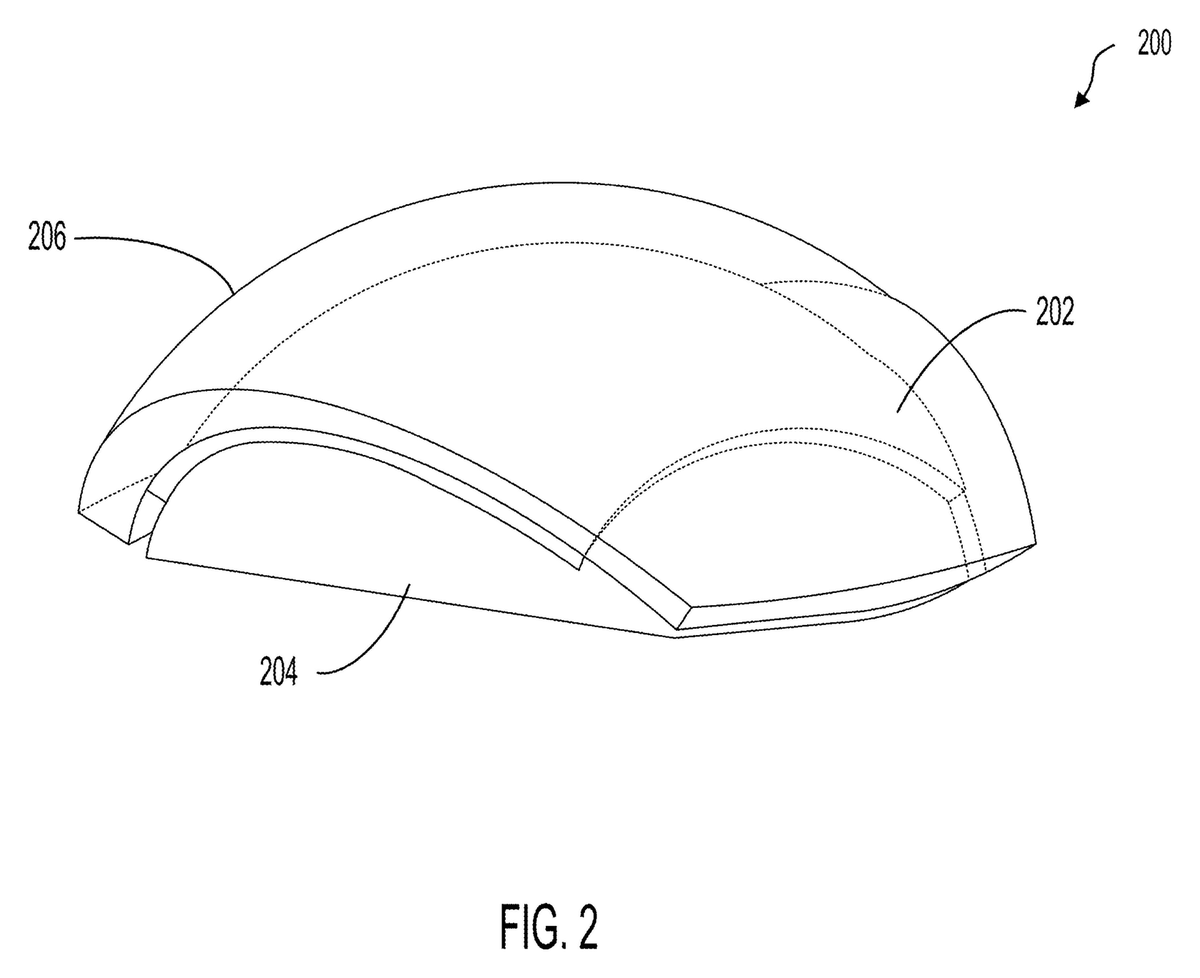
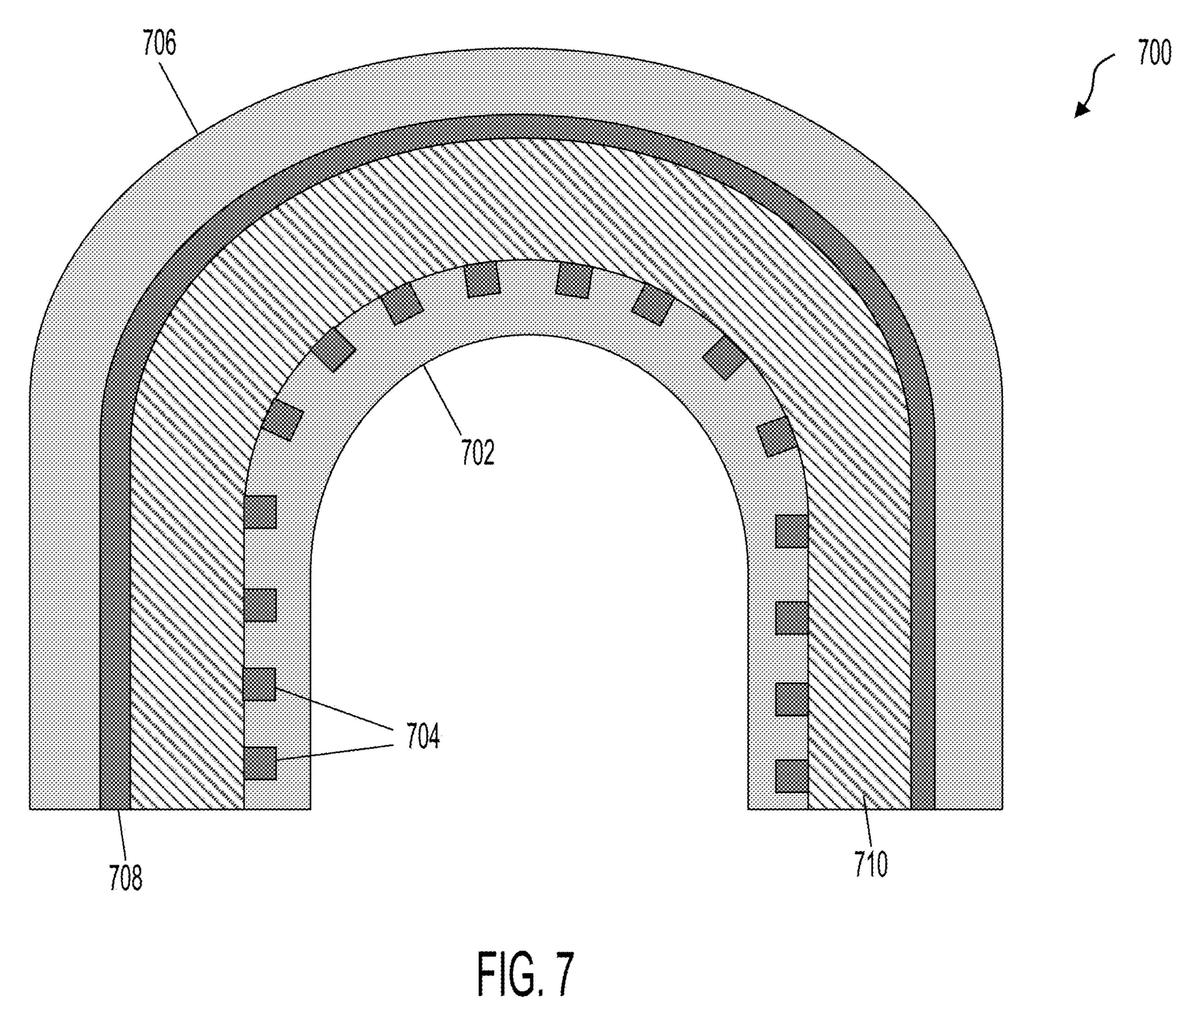
每一行对应一层,图2按顺序展示了这三层:背衬材料、位于其上的曲面传感器,以及覆盖在传感器上的保护层[0042]、[0045]。背衬为传感器提供结构[0041]。它可以是刚性塑料或金属,也可以是泡沫、TPE或硅胶等柔软材料[0044]。保护层可以是泡沫、TPU、硅胶或TPE,其材料的选择使传感器在其下方保持柔顺性[0045]。申请描述了这些层及其材料。
3. 先平面印刷,再成形:“可规模化”涵盖什么
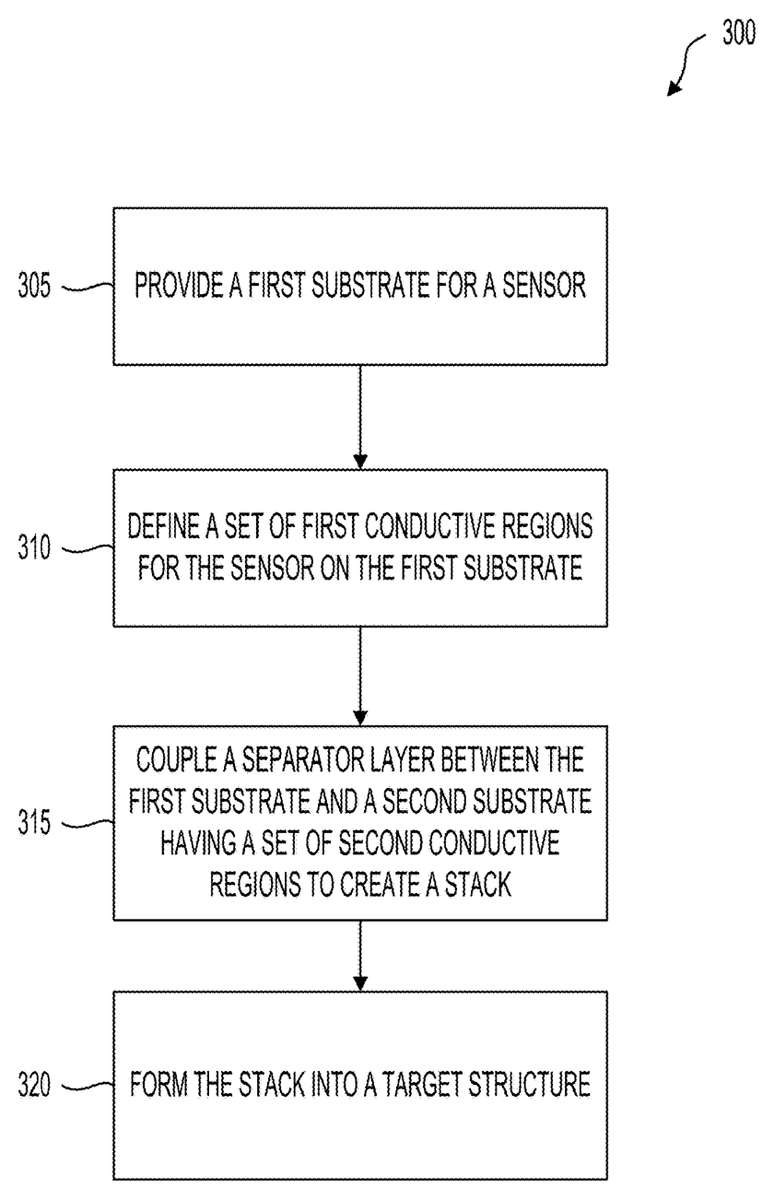
该申请的名称承诺了“可规模化的制造方法”,而权利要求1给出了顺序。在第一层塑料薄膜(基板)上制作电极,将该薄膜与隔膜以及带有自身电极的第二层薄膜堆叠,然后将整个堆叠体成形为3D形状(权利要求1)。在图3的示例中,薄膜起初为平片,堆叠体的成形在最后进行[0046] [0047]。
逐一来看,各步骤是这样的:
- 印刷。 导电墨水通过模板印到平坦薄膜上,由刮刀推过丝网网孔(权利要求4)[0052]–[0055]。薄膜位于平坦的印刷吸盘上,模板的开口决定走线和感测点的位置[0052]。在替代方案中,激光在薄膜上切出通道(权利要求6)[0059],然后导电浆料填充这些通道并固化形成电极[0057]。
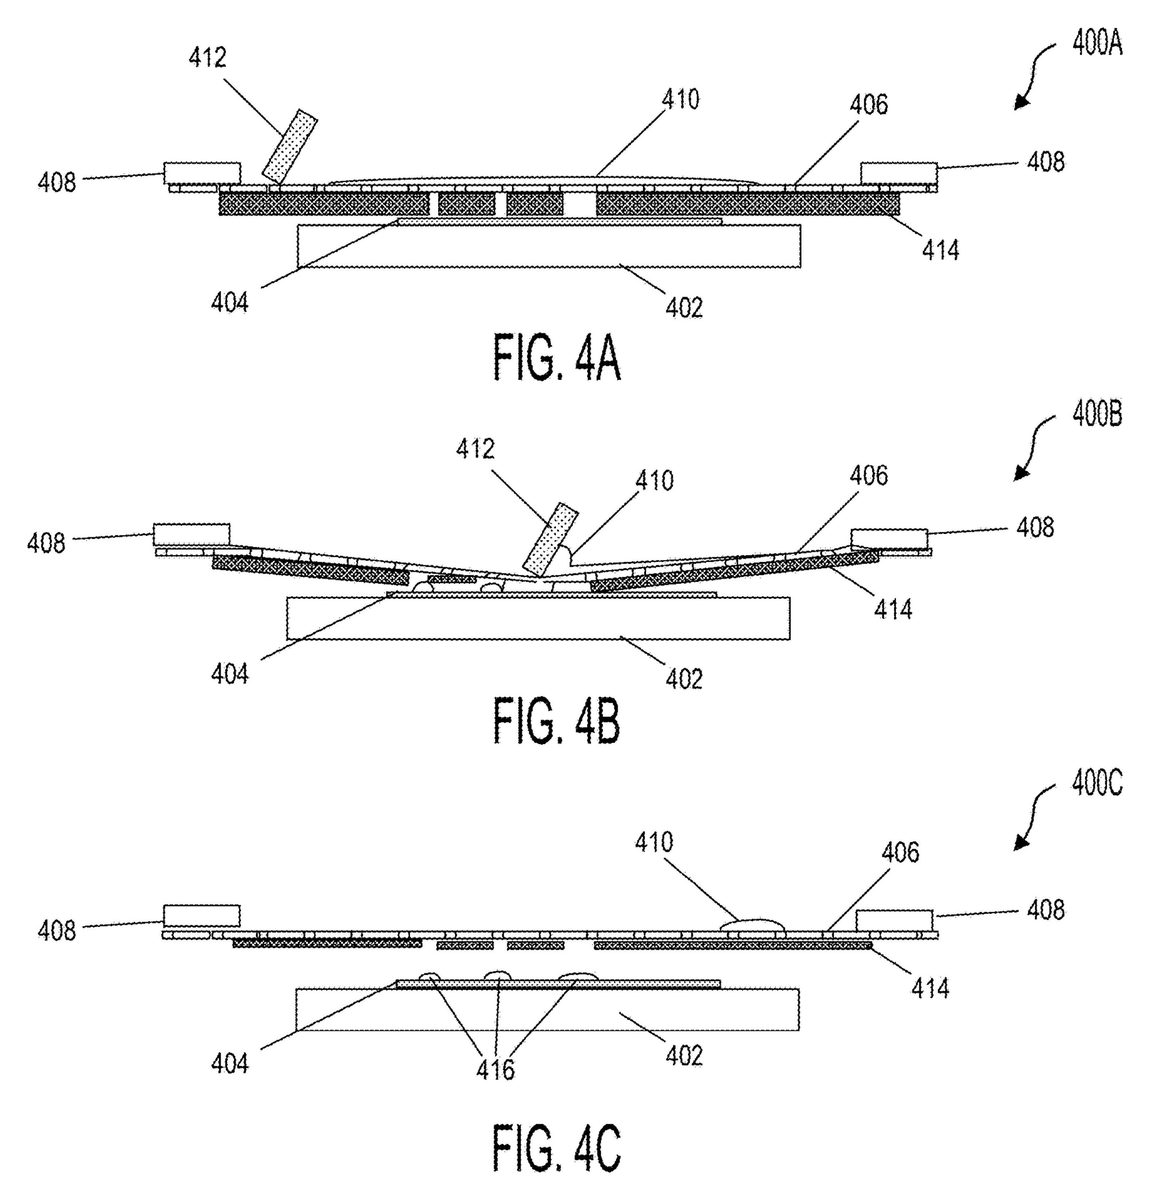
- 堆叠。 两层印刷薄膜面对面地对齐,隔膜位于二者之间,使一层薄膜上的电极位于另一层薄膜的电极上方(权利要求1)[0067]。重叠的点即为传感器的像素[0067]。
- 加热。 将叠层附着于加热器壳体上并加热至超过玻璃化转变温度,即塑料变软的温度 [0071] [0072]。热源还可将空气向下吹送至叠层顶部 [0073]。
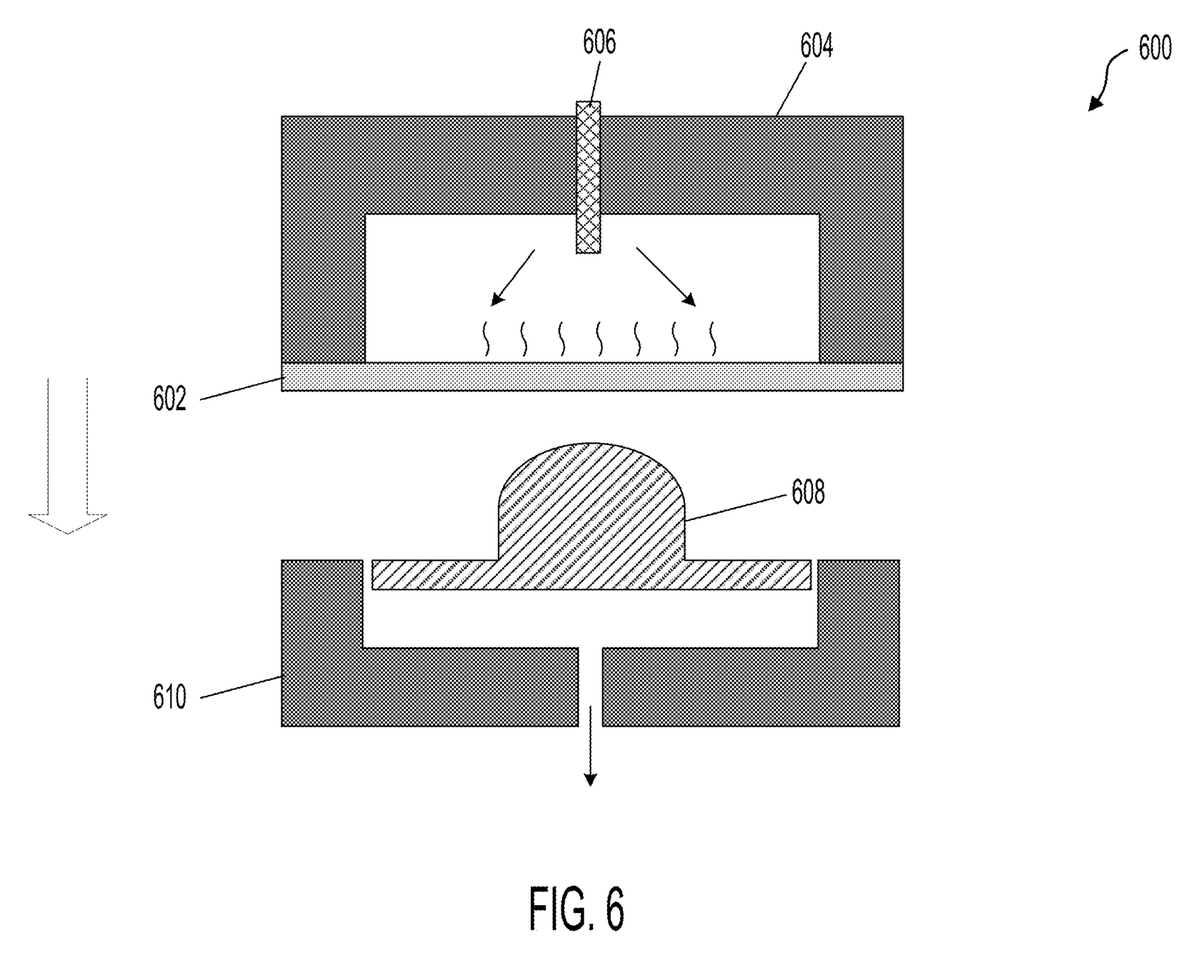
- 成型。 壳体下降,或模具底座上升,将柔软的叠层压到传感器模具上(权利要求 9)[0073]。在图 6 中,模具呈指尖形状。关闭加热,叠层在模具上冷却,取下后即保持该曲线形状 [0071] [0073]。
成形不会使两层电极错位。热成形后,下电极与上电极仍彼此相对,隔膜位于二者之间,这正是传感器能够以其3D形状工作的原因[0074]。附图中有一个标注值得仔细查看。图4的说明文字为“3D丝网印刷工艺”[0019],但附图所示却是一张平面片材,置于平坦的卡盘上,位于普通丝网和模板下方[0051][0052]。“3D”指的是该印刷所针对的传感器。印刷本身是平面印刷。因此,在图3的示例中,叠层在最后一步才形成曲面,而在此之前进行的丝网印刷是在平面工装上完成的[0046][0052]。这一推理适用于图3所展示的权利要求1路线。本申请还要求保护第二条路线:先形成薄膜(权利要求10),然后通过点胶、电镀或移印将电极置于曲面上(权利要求12–15);上文所链接的早先文章详细介绍了该路线。权利要求1路线归结起来就是一个简单的顺序:先平面印刷,再加热并成形。
4. 一种已知的顺序:模内电子
先在平整薄膜上印刷,再将薄膜热成型为零件:这一顺序有个名称,叫模内电子,即 IME(Ting et al., 2020; Choi et al., 2021),其中电路印刷在平整塑料薄膜上,随后对薄膜进行热成型。第 3 节的平整步骤遵循同样的顺序。指尖形状也已在研究中被制造出来。Sakai et al. (2017) 将有机晶体管阵列从平整片材热成型为指尖形状。该申请让整个压力叠层经历这一顺序。热成型后的零件是电极、隔膜和电极的完整夹层结构,被成型为目标 3D 结构(权利要求 19)。成型后,叠层可被修剪、安装在背衬材料上并覆盖保护层 [0075]。在包含背衬材料与保护层的情况下,所得产品是用于手的封装件,而非单个印刷电路。
该顺序存在已知的局限。Choi et al. (2021) 指出,Ting et al. 早期 IME 工作中使用的银墨仅能承受高达 35% 的热塑性变形。该申请的电极与叠层其余部分一同经历该成型步骤 [0071]。在其列出的用于填充薄膜中通道的导电浆料中,有一种镓铟合金——一种在室温下保持液态的金属,以及银纳米颗粒分散体和碳基或铜基浆料 [0062]。在此,IME 顺序被应用于为指尖成型的压力叠层。
摘要
特斯拉 2026 年第三季度更新称,Optimus 已在其高产量产线上投产,而在财报电话会议上,公司点名手部、尤其是手指,是难点所在。在那次电话会议上,埃隆·马斯克表示,手部必须承受磨损,同时又要足够柔软,以便拾取精细物体,且不会因反复动作而损坏其传感器。专利说明书也把同一对矛盾列为要解决的问题。现有柔性触觉传感器缺乏机械稳定性 [0032],而所述目标是让传感器贴合曲面同时保持稳定 [0033]。保护层使传感器免受磨损与冲击,其材料的选择使传感器得以保持其柔顺性 [0038]、[0045]。该申请以一种结构回应了电话会议上提出的这一矛盾。
它以一种工艺路线回应了制造问题。电极通过丝网印刷经模板(权利要求 4)或通过用导电材料(权利要求 5)填充激光切割的通道(权利要求 6)而置于平坦薄膜上。两层这样的薄膜之间夹有隔膜并层叠在一起(权利要求 1),随后该层叠体在模具中热成型为目标形状,例如手指(权利要求 9、[0035])。该路线正是标题所指的“可规模化制造方法”之一,且遵循模内电子(IME)先平面印刷后成型的顺序。该申请描述了各层与工艺。反复使用下的耐久性数据则是电话会议未予回答的部分。怀疑者称 Optimus 量产尚需数年,而特斯拉自己也说手部是难点。尽管如此,这只手中一个部件——指尖传感器——的制造路线已经公开,且使用的是标准的印刷与成型工艺。
参考文献
所分析的应用
- Lin, H. S. 等。具有多模态传感与可扩展制造方法的三维柔性阵列触觉传感器。美国专利申请公开号 2026/0310299 A1,Tesla, Inc.(2026 年)。
其他来源
- Choi, J. 等。通过预畸变图案生成与热成型实现可定制、共形且可拉伸的 3D 电子器件。Sci. Adv. 7, eabj0694 (2021)。https://doi.org/10.1126/sciadv.abj0694
- EVwire。全文实录:Tesla(TSLA)2026 年第三季度财报电话会议(2026 年 10 月 22 日)。https://evwire.com/p/tesla-tsla-q3-2026-earnings-call-full-transcript
- Sakai, M. 等。曲面有机薄膜晶体管阵列的热成型。Nanoscale Res. Lett. 12, 349 (2017)。https://doi.org/10.1186/s11671-017-2113-x
- Tesla, Inc. 2026 年第三季度更新(2026 年 10 月 21 日)。https://assets-ir.tesla.com/tesla-contents/IR/TSLA-Q3-2026-Update.pdf
- The Motley Fool。Tesla(TSLA)2026 年第三季度财报电话会议实录(2026 年 10 月 22 日;会议于 2026 年 10 月 21 日举行)。https://www.fool.com/earnings/call-transcripts/2026/10/22/tesla-tsla-q3-2026-earnings-call-transcript/
- Ting, J. 等。iMold:实现模内电子器件的交互式设计优化。载于 2020 年 CHI 人机交互系统会议扩展摘要 1–7(ACM,2020)。https://doi.org/10.1145/3334480.3382804